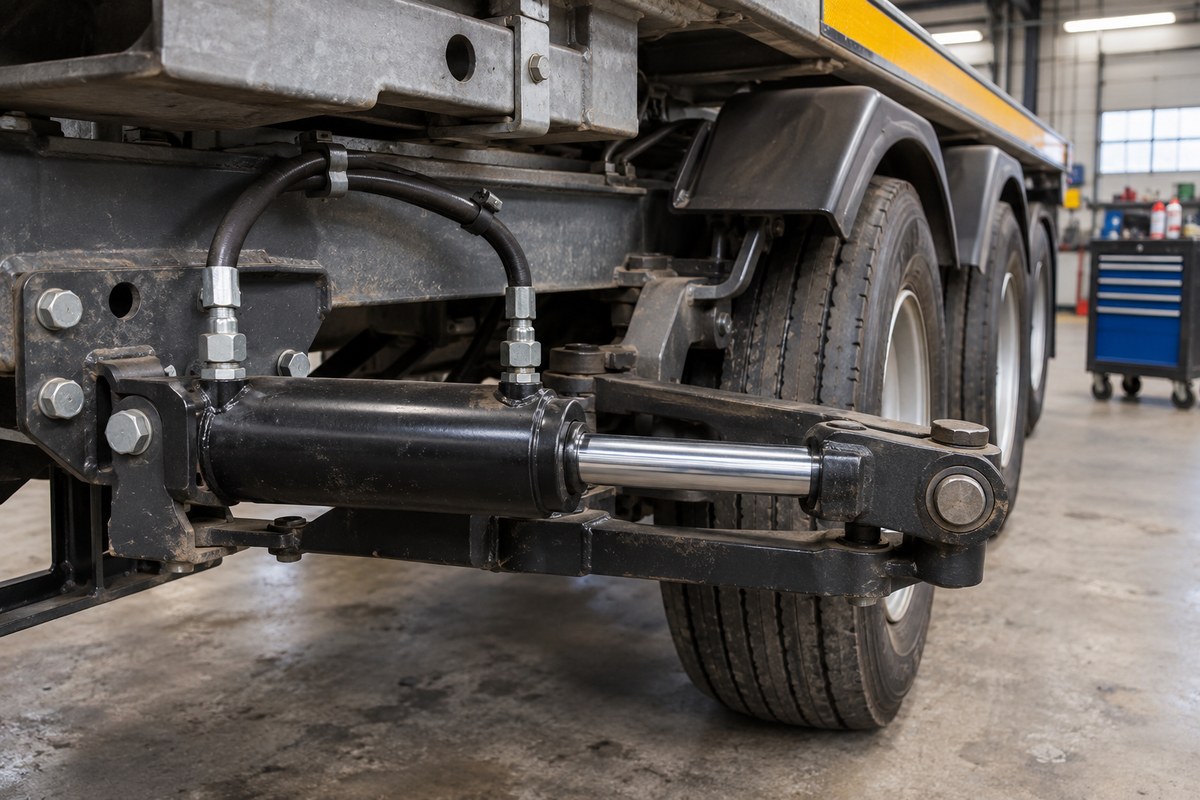
Gewenste beweging en werkelijke stand
De regeling kan invoergegevens gebruiken om een stuurbeweging te berekenen. Terugkoppeling vanuit de stuurconstructie kan vervolgens aangeven hoe het systeem werkelijk staat. De concrete sensoren en berekening verschillen per uitvoering.
Elektrohydraulische besturing beschrijft het geheel. Voor de positie-informatie van stuurdelen is de stuurhoeksensor het aanvullende onderwerp.
Waarom de koppeling relevant is
De plaats en wijze waarop de knikhoek wordt vastgesteld horen bij het voertuigontwerp. Werkzaamheden in de omgeving van koppeling of sensor kunnen daarom relevante informatie zijn bij een nieuwe stuurklacht.
Dat betekent niet dat iedere afwijking na aankoppelen door de knikhoeksensor wordt veroorzaakt. De regeling, verbindingen en mechanische referenties moeten samen worden beoordeeld.
Klachten concreet maken
Geef aan of de afwijking vooral in bochten of ook rechtuit zichtbaar is en of deze na een trekkerwissel begon. Vermeld het type stuursysteem en de volledige melding.
Een kalibratie mag niet worden gebruikt om een onbekende mechanische afwijking te verbergen. Eerst moet duidelijk zijn of de gemeten en werkelijke posities logisch overeenkomen.
Verder met dit onderwerp
Alle artikelen over stuurtrailers en stuurassen. Bekijk ook Stuurtrailers en hydrauliek.
Wil je een vraag over jouw voertuig voorleggen? Neem contact op en vermeld de voertuiggegevens, de klacht en wanneer deze optreedt.
Technische achtergrond
Voor systeemgebonden details zijn de documentatie en uitvoering van het gemonteerde voertuig bepalend. Aanvullende fabrikant- of keuringsinformatie: